


ブログ / 2026年11月5日
11月3日、深センで開催された「Baidu AI Day・Apollo 特別セッション」において、Baidu Apolloは、物理AIに向けたエージェント駆動型の全モーダル世界モデルを初めて公開した。 アポロ・ワールド、そして「2+3」という世界モデルの判断基準を提示した。新華網などの共同記事では、これを非常に簡潔にこう記している。「重要なのは、見た目がどれだけ美しいかではなく、シミュレーターが試験官の役割を果たせるかどうかだ」。
売り文句が「映像がよりリアル」だけなら、この記事を書く価値はない。真に注目すべきは、交通参加者が相互作用可能なインテリジェントエージェントであること、観測がカメラとLiDARを組み合わせたマルチモーダルであること、タスクが注文受付から配達完了までのルートの閉ループであること――そして、それがすでに「萝卜快跑」のグローバル検証ルートに組み込まれているという点だ。
このワールドモデルの売りは「グラフィックが美しい」ことではなく、インタラクティブで再現可能な試験会場であるという点だ。
「2+3」は一体どこでつまずいているのか
新華網の報道によると、百度の自動運転事業グループのチーフアーキテクトである王亮氏は、世界モデルを「クールな動画を生成するアーティスト」から「自動運転の安全性を検証する試験官」へと転換させた。基本的な要件は2つある。因果性――時間は一方向であり、過去が未来を決定し、現在の状況に基づいて次の瞬間を予測するものであり、映像を繋ぎ合わせて過去を遡って推測するものではない。相互作用性――外部からの作用によって未来の状態が書き換えられること。
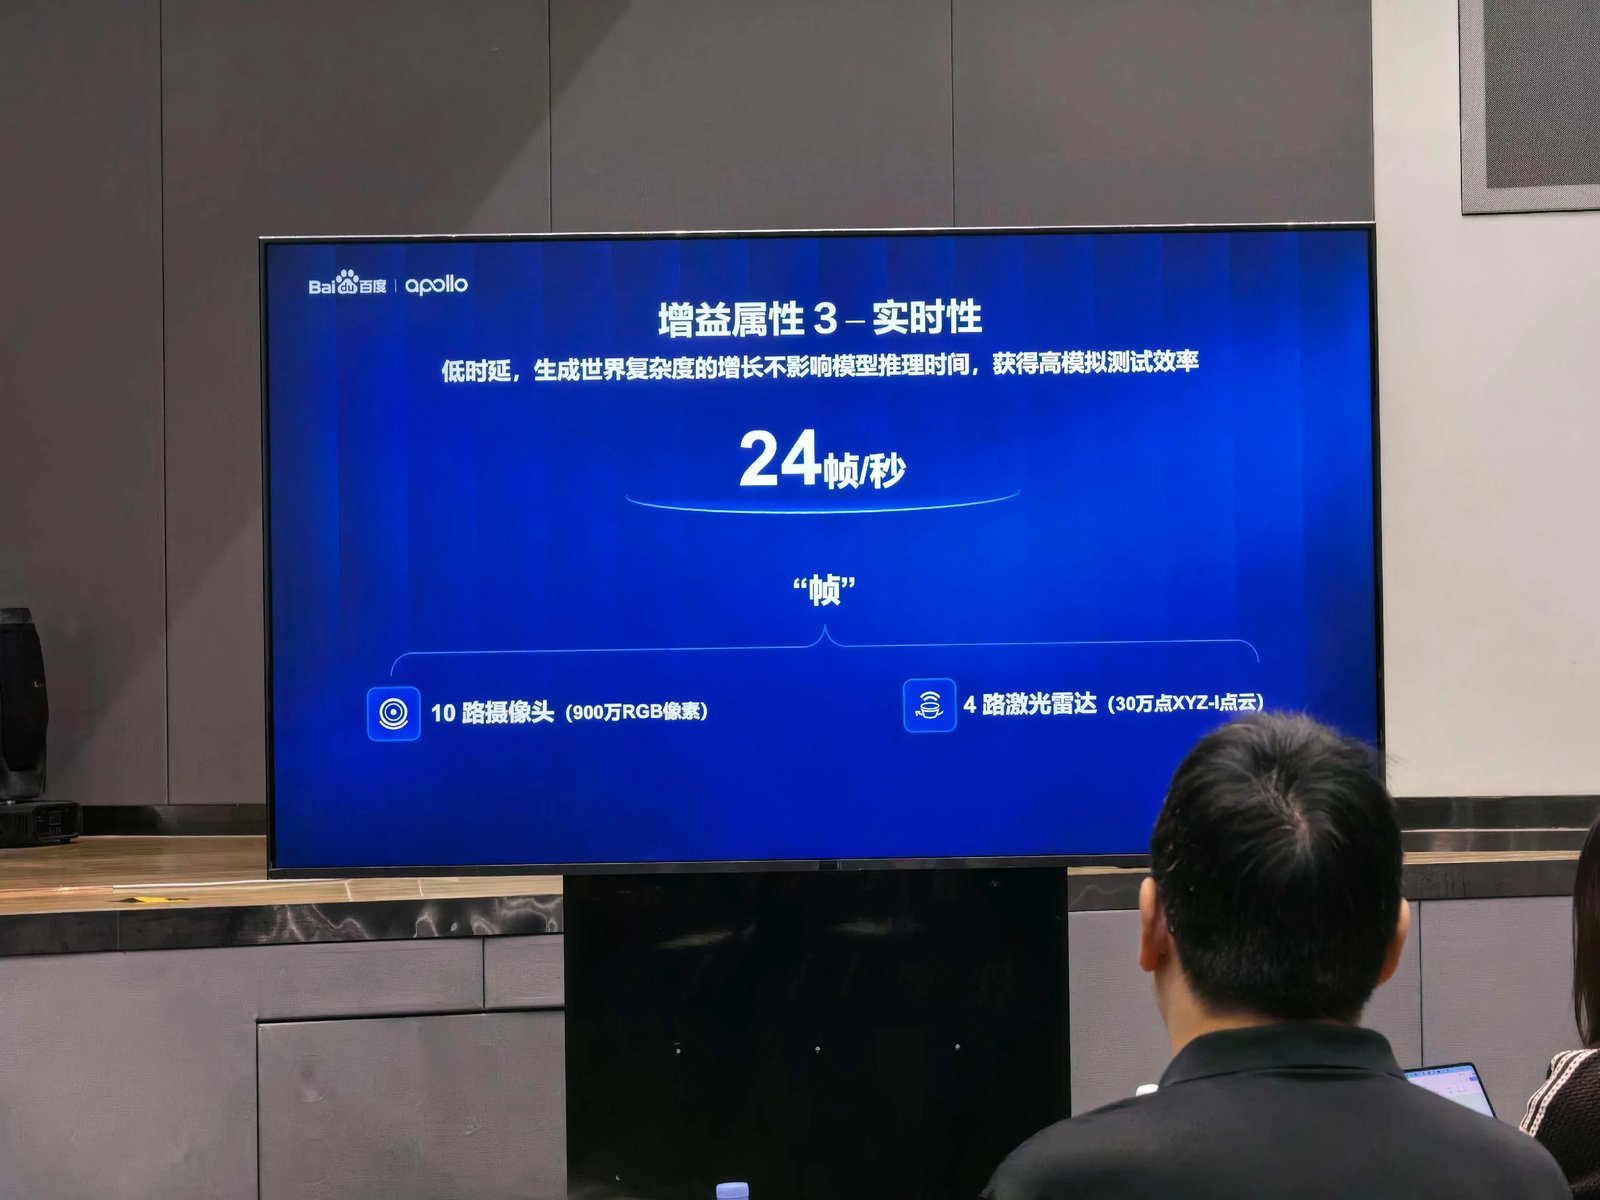
3つの高度な評価項目:物理的正確性(習得した能力が現実世界でも活用できるか)、持続性(長時間稼働してもドリフトが生じないか)、リアルタイム性(世界が複雑化した際に推論の遅延が許容範囲内か)。雷科技などの現場写真では、リアルタイム性はデモ仕様として約24フレーム/秒と記載されており、複数のカメラとLiDARからの入力に関する説明が添えられている――これは発表会で示された数値であり、当サイトによる負荷テストの結果ではない。
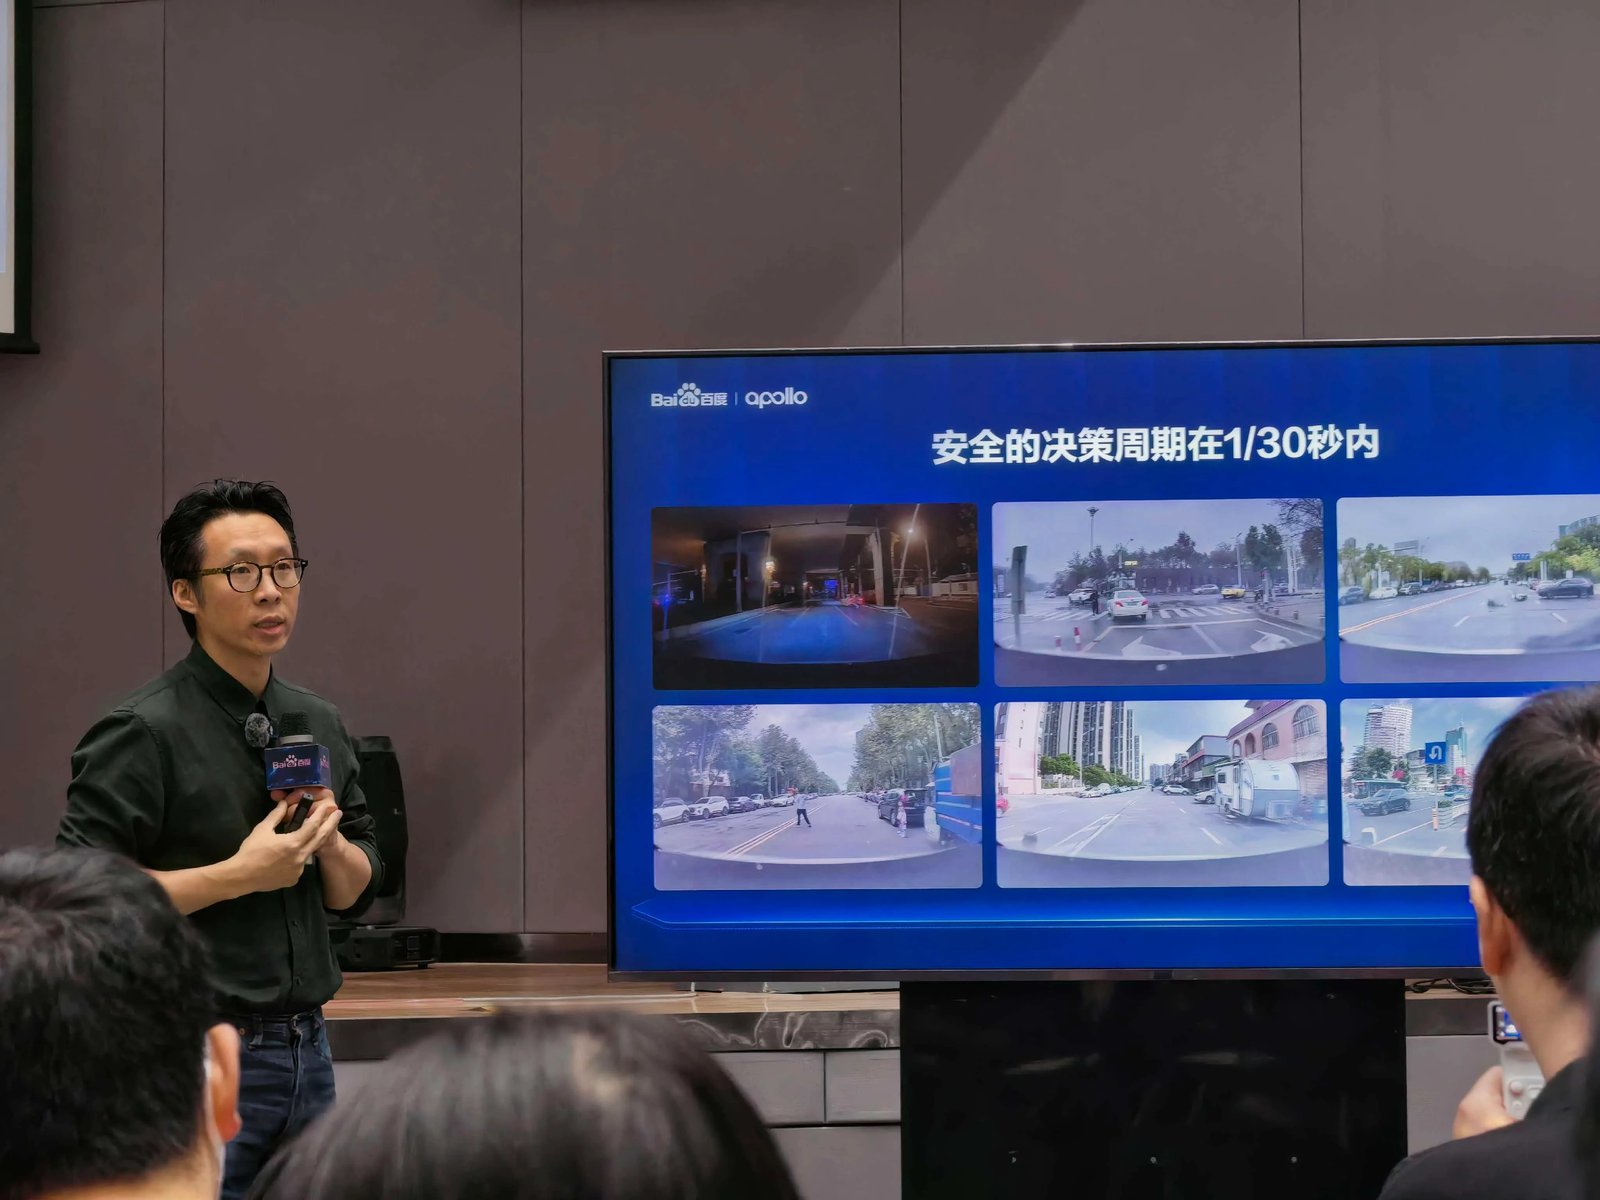
プレスリリースには、非常に厳しい要件も記されていた。2トン級で時速数十キロの車両において、オープンワールド環境での許容誤差はほぼゼロであり、安全判断のサイクルは1/30秒以内に収めなければならない。世界モデルが「見栄えの良い映像」しか生成できないようでは、このハードルをクリアすることはできない。
スマートシティは、単なる脚本上の小道具ではない
従来のシミュレーションでは、周囲の車両や歩行者は、タイムラインに沿って再生される小道具のように扱われることが多かった。Apollo World のストーリーは、仮想都市の交通参加者が、意思決定や相互作用が可能な AI エージェントとして構築されているというものだ。自車が減速、車線変更、追い越しを行うと、それぞれ異なる反応が返ってくる。公開された素材では、「減速時/追い越し時」の世界からの反応を分割画面で対比させ、「世界が反応する」ことを強調している。
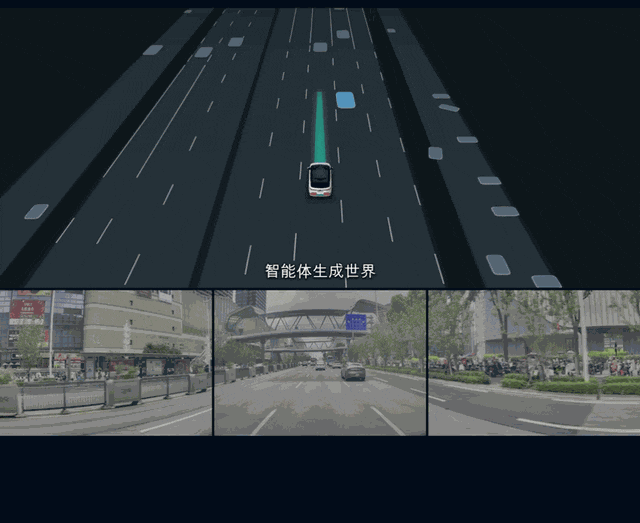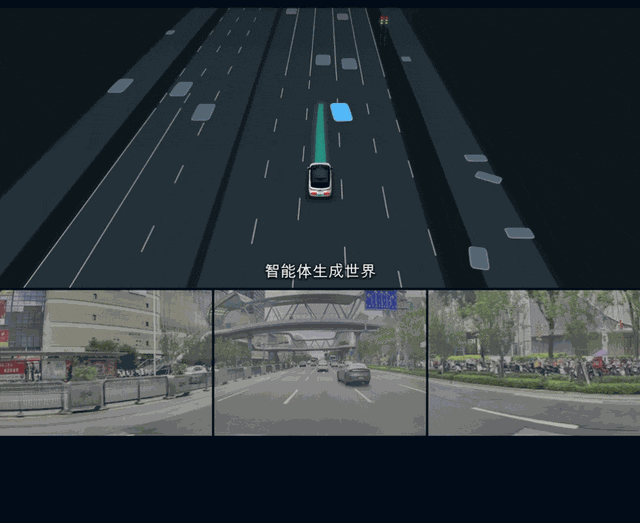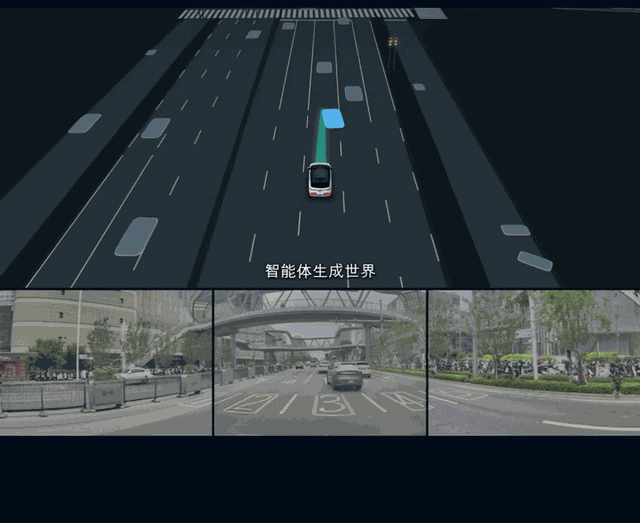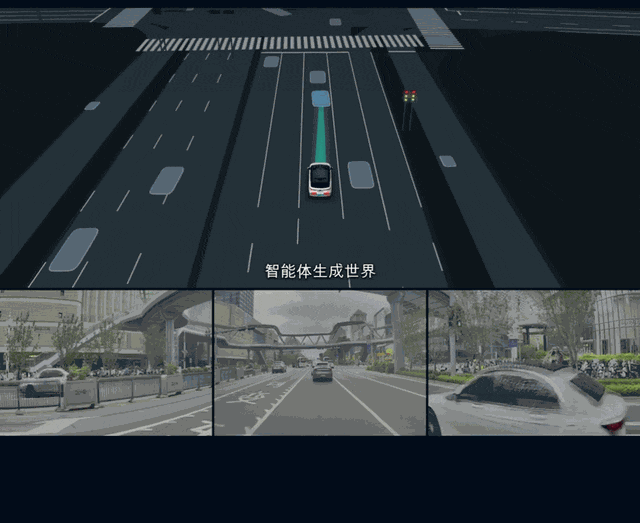
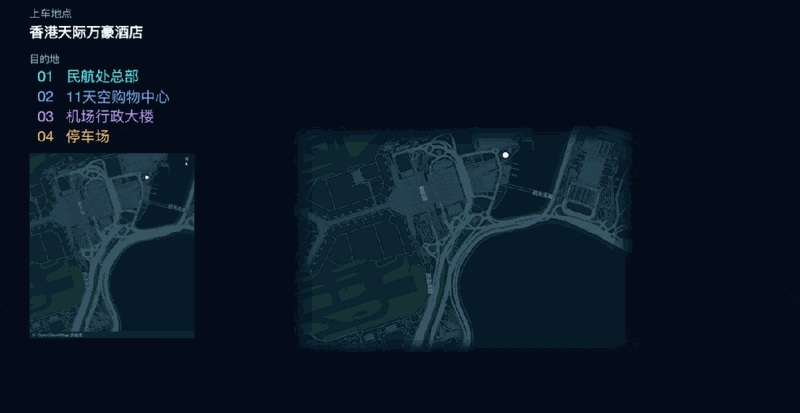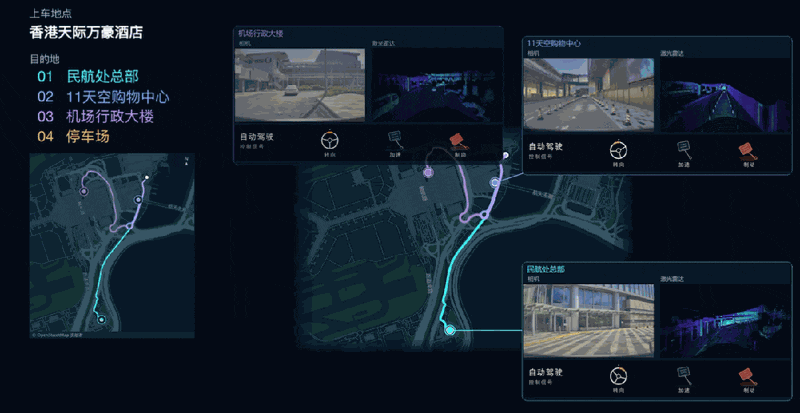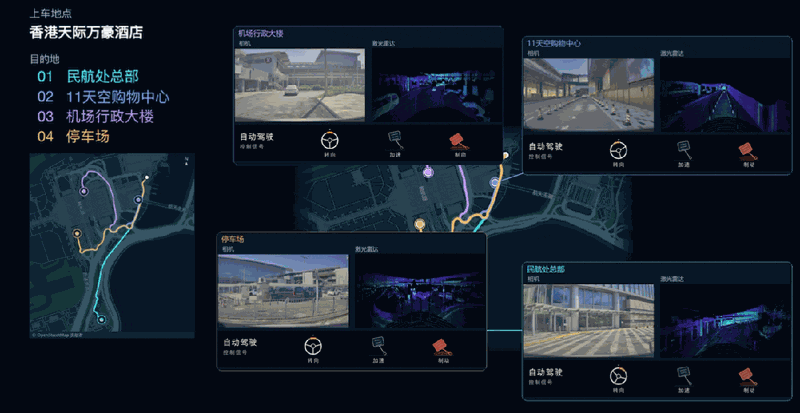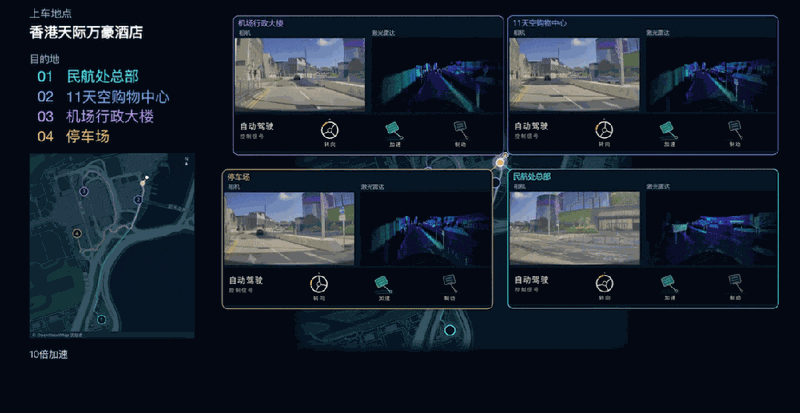
もう一つの機能は「全モーダル観測」である。仮想環境では、カメラ映像とLiDARの点群データを同時に表示することができ、運転システムは仮想空間内で「視認」し、その動作を現実世界に反映させることで、「知覚-意思決定-行動-フィードバック」という閉ループを形成する。新華網は、World Modelの責任者である楊沢氏の発言を引用している。業界の多くのソリューションは依然として独立したシナリオに偏っているのに対し、Apollo Worldは完全なタスクの閉ループ――任意の起点・終点、連続する区間を跨ぎ、配車、乗客の乗車、配達までを完遂すること――に重点を置いている。
1日10万キロ走行、ラボ・クイックランとはどう連携するのか
業界では次のように伝えられている。Apollo Worldは「1日あたり約10万キロメートル」の仮想走行テストが可能であり、これは安全運転手が同乗する実車1台が3年間走行する距離に相当する。これは生産能力を比喩的に表現したもので、なぜ「ロングテール」や「新規地域」において、まず仮想環境でコストを吸収し、試行錯誤を行う必要があるのかを説明するためのものであり、現地でも同等の走行距離を達成できると約束するものではない。
「萝卜快跑」側によると、新華網の報道では、世界28都市でサービスを展開し、累計乗車回数は2300万回を超え、自動運転の総走行距離は3.5億キロメートルを突破、そのうち完全無人運転の走行距離は2.4億キロメートルを超え、右ハンドル市場でも実証済みである。「Apollo World」は、グローバルなテストおよび検証に活用されており、実際の運用から高価値なシナリオを抽出し、仮想化された結果を車両側にフィードバックすることで、好循環を形成していると説明されている。「エンドツーエンドの完全無人運用『100万キロメートル超』」などの記述についても、公式プレスリリースを基準とする。
Waymoなどが公表している「ワールドモデル」の説明と比較する際は、公開資料で裏付けられる相違点のみを記述すべきである。Apolloのこのプレスリリースでは、「ロボットタクシーの走行ループの完全な閉ループ」と「自律走行車両としての交通参加者」を明確に主張している。並列となるベンチマークが存在しない場合は、内部比較の実測結果をでっち上げるべきではない。
フライホイール・ナラティブは、調達用語に置き換えると次のように解釈できる。実運用は「困難な事例と分布」を提供し、世界モデルは困難な事例を再現可能なテスト問題に変換し、車両側での反復を経て、再び実世界で抜き取り検査を行う。いずれかの環が欠けても、「シミュレーションのみ」あるいは「走行距離の積み上げのみ」へと退化してしまう。Baiduのプレスリリースではこれを「データ・フライホイール」と表現しているが、その本質は、テストコストとデプロイリスクを可能な限り仮想環境側に残し、そこで先行して処理することにある。
ロボットなどの物理AIについては、公式にも技術スタックの拡張可能性が言及されているが、今回発表された証拠や事例は依然としてRobotaxiに集中している。読者の皆様がエンボディメントや倉庫内物流に取り組んでいる場合は、Apollo Worldを「自動運転の試験場」としてのケーススタディと捉えるべきであり、汎用的なエンボディメントシミュレーションとして即座に結論を下すべきではありません。公開された分野横断的なベンチマークが不足している現状では、拡張に関する約束はひとまずロードマップとして留めておくべきでしょう。
最後に、著作権および転載についてご注意ください:本記事の写真は、プレスリリースや記者会見の現場写真から転載したものであり、「2+3」、クローズドループ、および現場での発表内容を説明するために使用されています。二次的なマーケティング目的での合成画像の作成や、SNSのOG画像を表紙として使用することはありません。数値が今後の公式決算報告の内容と矛盾する場合は、更新後の公式開示内容を優先します。
One More Thing:試験会場の比喩は、画質の比喩よりも価値がある
王亮の「試験官」という言葉は、どんな解像度の数値よりも有用だ。調達や研究開発の審査の際には、「2+3」を質問リストとして活用できる。因果関係や相互作用を含む再現可能なユースケースはあるか?長期的にドリフトは生じないか?シナリオの複雑さに伴い遅延が急増することはないか?閉ループは断片的なシナリオか、それとも完全な注文プロセスか?これらに答えられない「世界モデル」は、依然としてジェネレータである可能性が高い。
当社の判断:Apollo Worldのニュース価値は、「インタラクティブで再現可能な試験場」とプロセスの閉ループにあり、プロモーション映像の画質にはない。走行距離や都市数の数値については、新華網などの共同配信記事の基準に合わせ、出典を明記する。Waymoなどとの比較については、公表されている主張の相違点のみを記載し、未公開の内部実測データによる比較は行わない。業界の読者に対しては、「2+3」を検証済みのランキングとしてではなく、検証のための質問リストとして優先的に扱う。
参考リンク
- 新華網:百度が「Apollo World」の具身世界モデルを初めて公開
- Sina Financeからの転載:Apollo WorldとLuobo Kuai Paoの発表内容
- QuantumBit トピックレーダー(事実は新華網などの共同配信記事を基準とする)


评论列表 (0条):
加载更多评论 読み込み中...