


BLOG / November 5, 2026
11 月 3 日,深圳百度 AI Day·Apollo 专场,百度 Apollo 首次披露面向物理 AI 的智能体驱动全模态世界模型 Apollo World,并抛出世界模型「2+3」判断标准。新华网等通稿把它写得很干脆:重点不是渲染好不好看,而是模拟器能不能当考官。
卖点若只剩「视频更真」,这篇不值得写。真正要盯的是:交通参与者是可交互智能体、观测是相机加激光雷达全模态、任务是从接单到送达的行程闭环——以及它已经挂在萝卜快跑的全球化验证链路上。
世界模型卖点不是「画面好看」,而是可交互、可复现的考场。
「2+3」到底卡什么
据新华网转述,百度智能驾驶事业群组首席架构师王亮把世界模型从「生成炫酷视频的画师」扭向「验证无人驾驶安全性的考官」。基础门槛两项:因果性——时间单向,由过去决定未来,基于当前预测下一刻,而不是拼贴画面反推过去;交互性——外部动作能改写未来状态。
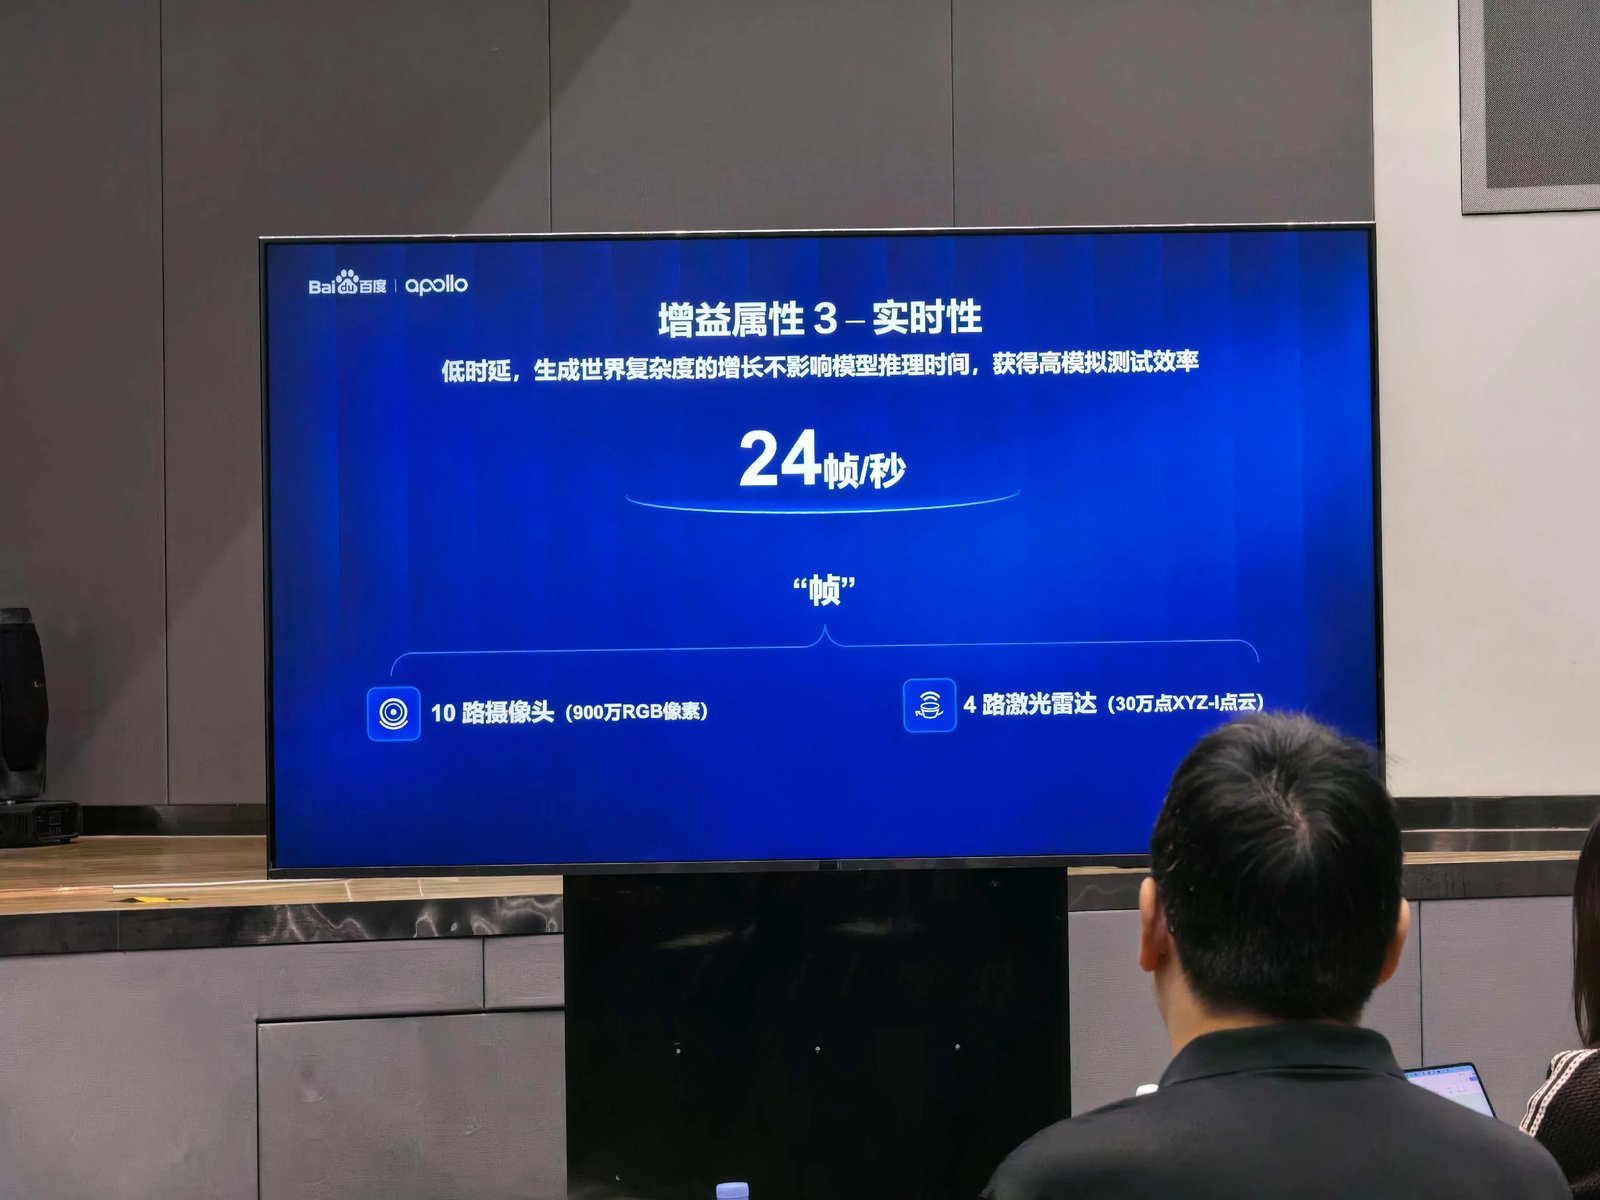
进阶三项:物理准确性(学到的能力回真实世界还能否用)、持久性(长时运行是否漂移)、实时性(世界变复杂时推理时延是否被拖垮)。雷科技等现场图里,实时性被写成约 24 帧/秒量级的演示口径,并配上多路相机与激光雷达输入说明——这是发布会展示数字,不是本站压测。
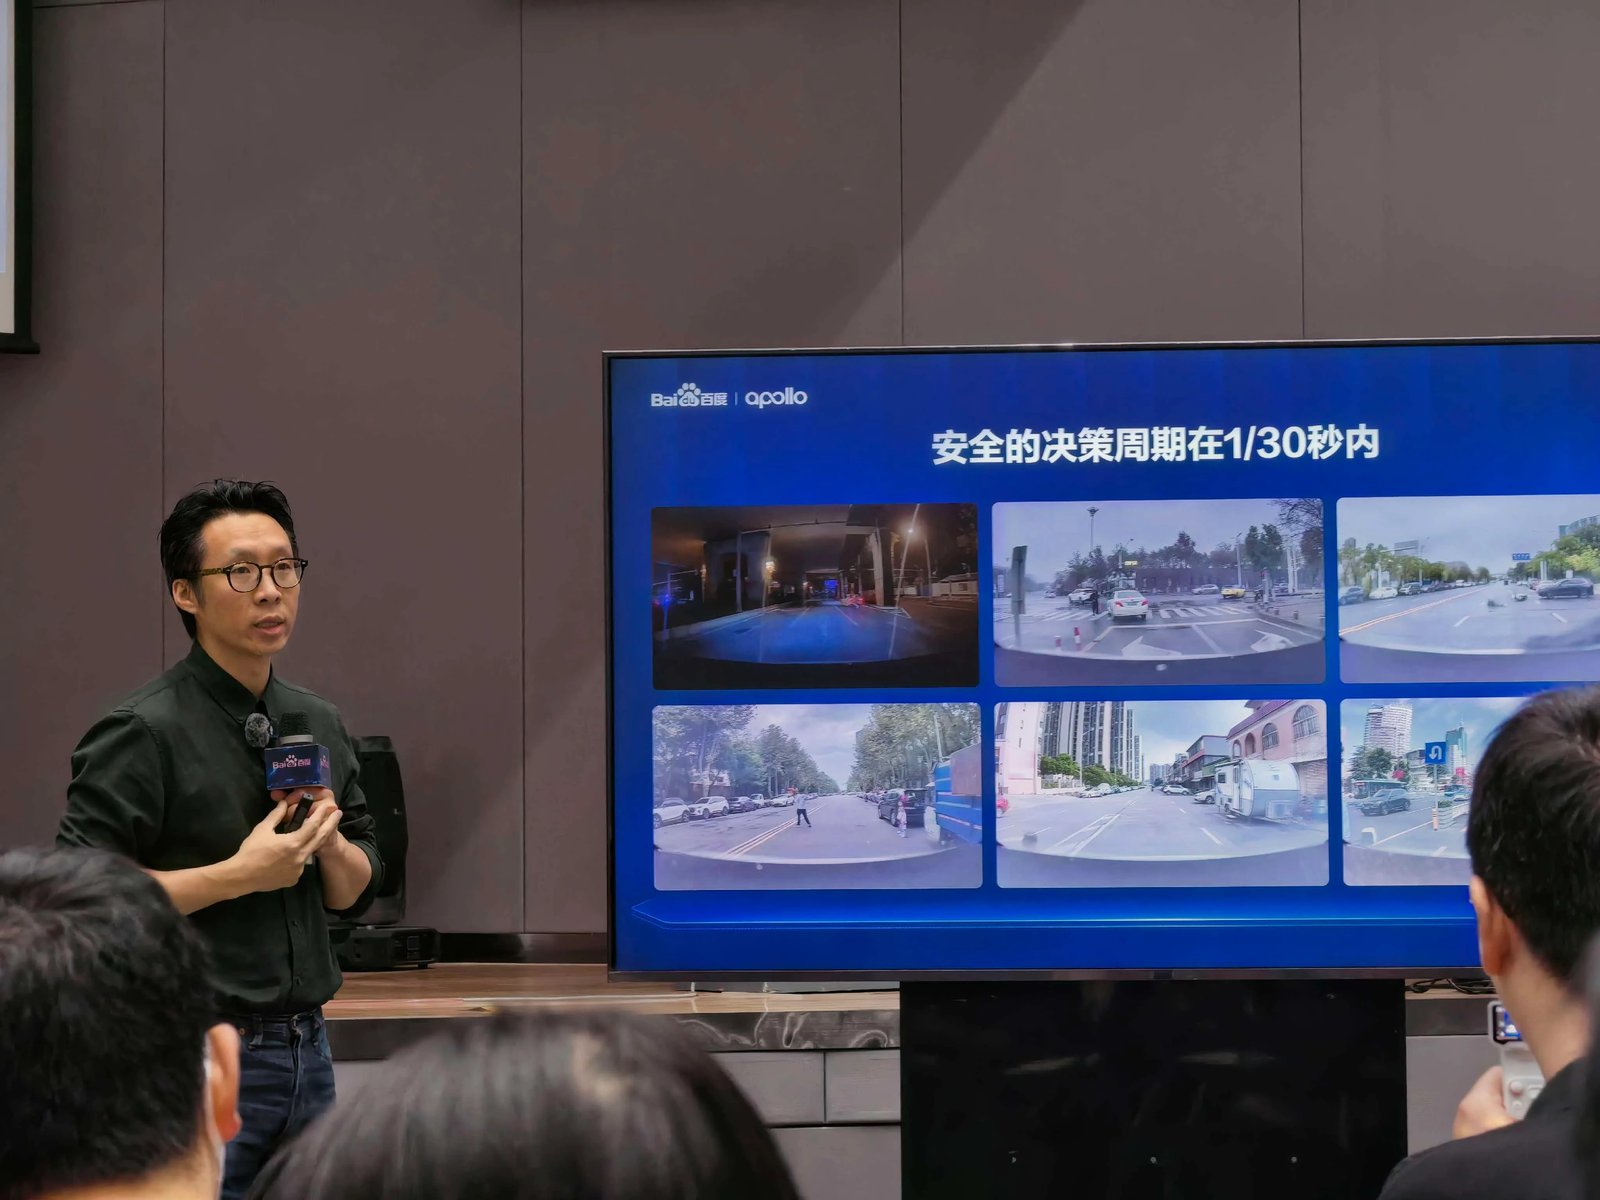
通稿还写了一句很硬的约束:两吨级、几十公里时速的车,开放世界容错接近零,安全决策周期要压在 1/30 秒内。世界模型如果只能出「好看的片」,过不了这道门。
智能体城市,不是脚本道具
传统仿真里,旁车与行人常像按时间轴播放的道具。Apollo World 的叙事是:虚拟城市里的交通参与者被建成可决策、可交互的 AI 智能体;自车减速、变道、超车,会换来不同回应。发布素材用分屏对比「减速时 / 超车时」的世界反馈,强调「世界会回应」。
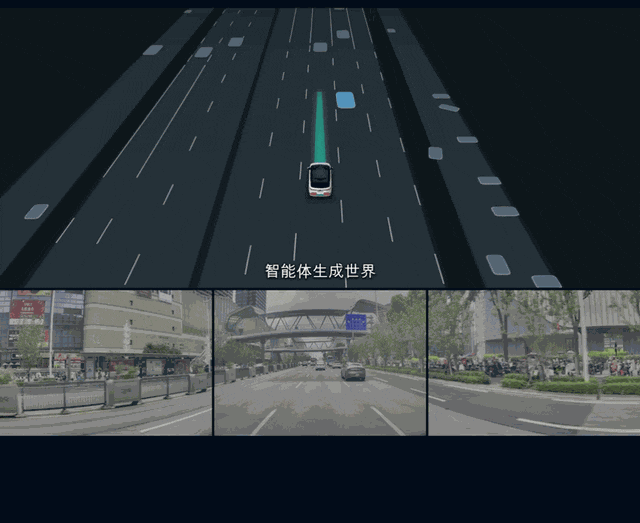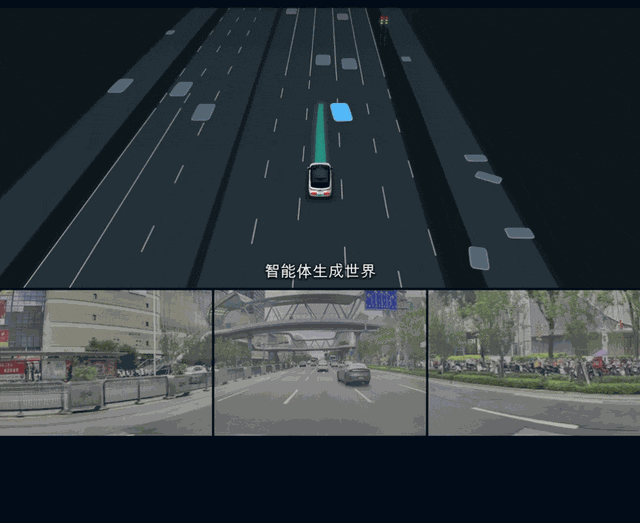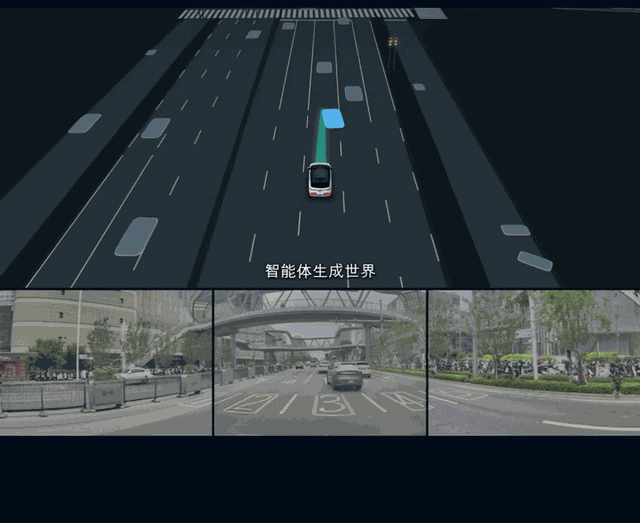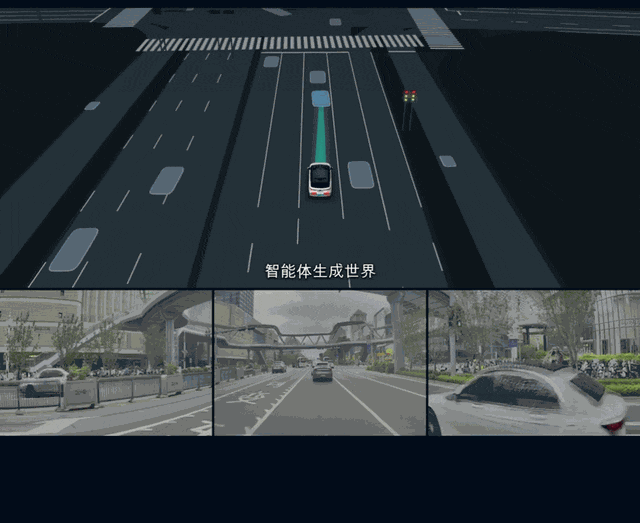
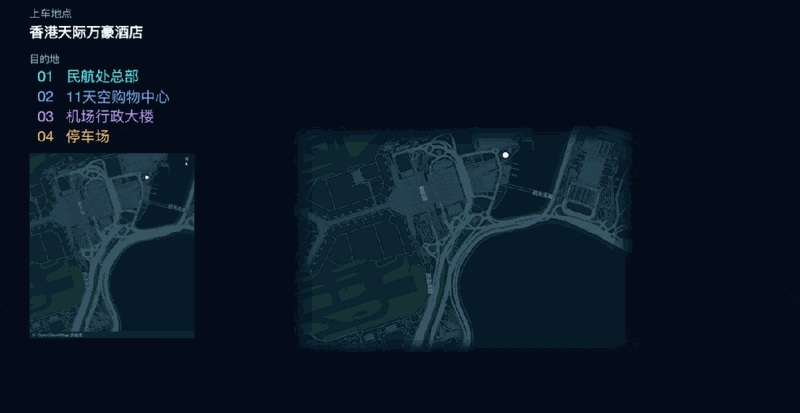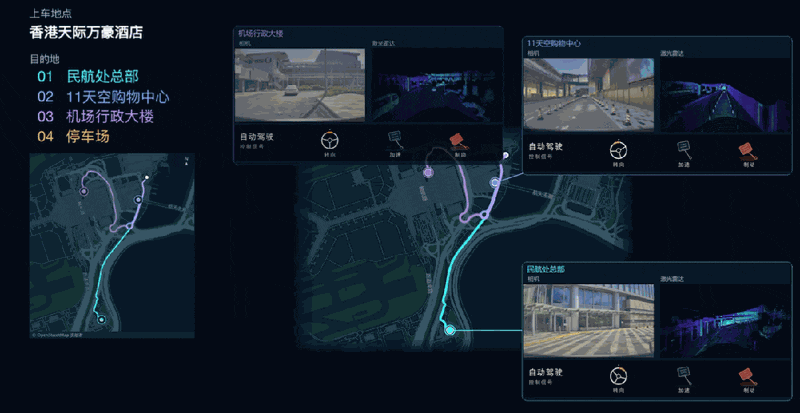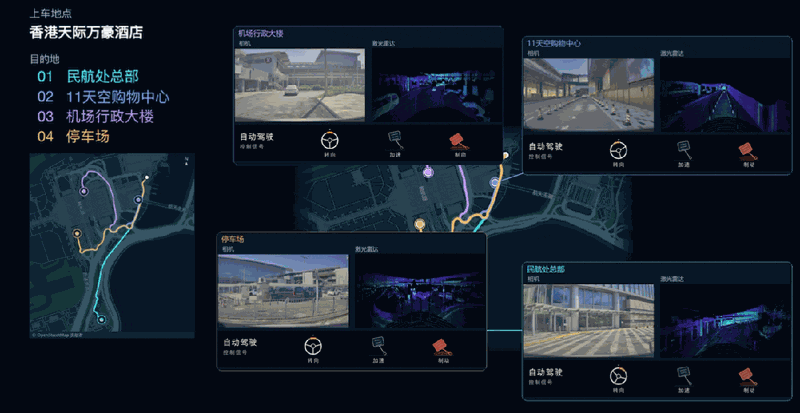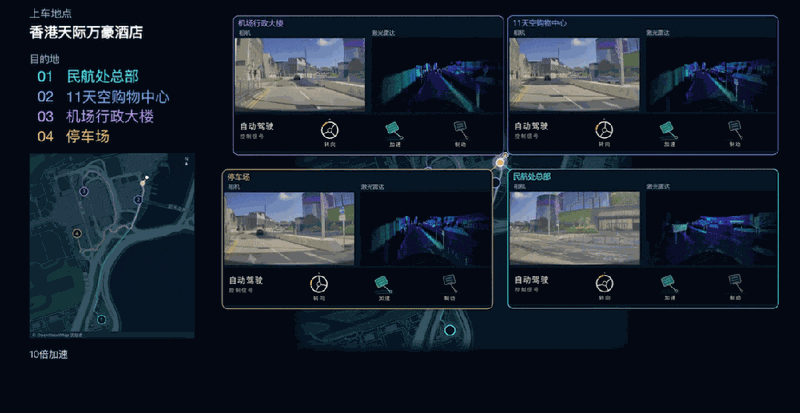
另一条能力是全模态观测:虚拟环境可同步给出相机画面与激光雷达点云,驾驶系统在虚拟里「看得见」,再把动作打回世界,形成感知—决策—行动—反馈闭环。新华网援引世界模型负责人杨泽的表述:行业不少方案仍偏独立场景;Apollo World 更盯完整任务闭环——任意起终点、连续跨路段,把接单、载客、送达跑完。
日行十万公里,和萝卜快跑怎么接
行业转述口径是:Apollo World 可「日行约十万公里」虚拟路测,大约相当于一辆带安全员的真实测试车跑三年。这是产能隐喻,用来解释为何长尾与新区域要先在虚拟里消化成本与试错,而不是承诺你本地也能刷出同等里程。
萝卜快跑侧,新华网口径为:落地全球 28 座城市,累计超 2300 万次出行,自动驾驶总里程突破 3.5 亿公里,其中全无人超 2.4 亿公里,并已在左右舵市场实践。Apollo World 被描述为已用于其全球化测试与验证,从真实运营抽高价值场景,虚拟结果再反哺车端,形成飞轮。端到端全无人运营「超百万公里」等表述,亦以通稿为准。
与 Waymo 等公开的 World Model 叙事对比时,只写得到公开材料支撑的差异:Apollo 这篇通稿明确主张「完整 Robotaxi 行程闭环」与智能体交通参与者。缺少并排基准的,就不要编内部对比实测。
飞轮叙事可以翻译成采购语言:真实运营负责提供「难例与分布」,世界模型负责把难例变成可重复考题,车端迭代后再回真实世界抽检。缺任一环,都会退化成「只仿真」或「只堆里程」。百度通稿把它写成数据飞轮,本质是把测试成本与部署风险尽量留在虚拟侧先行消化。
对机器人等物理 AI,官方也提到技术栈可外延,但本场发布的证据与案例仍集中在 Robotaxi。读者若做具身或仓内物流,应把 Apollo World 当「自动驾驶考场」案例研究,而不是直接当成通用具身仿真已经交卷。缺少公开的跨领域基准时,外延承诺先记为路线图。
最后提醒版权与转载:本文配图来自通稿页与发布会现场图转载源,用途是说明「2+3」、闭环与现场口径;不做二次营销合成卡,也不把社交 OG 当封面。数字若与后续官方财报口径冲突,以更新后的官方披露为准。
One More Thing:考场隐喻比画质隐喻值钱
王亮那句「考官」比任何分辨率数字都好用。采购与研发评审时,可把「2+3」当成提问清单:有没有因果与交互的可复现用例?长时是否漂移?时延是否随场景复杂度崩盘?闭环是片段场景还是完整订单?答不上来的「世界模型」,多半还是生成器。
Our assessment:Apollo World 的新闻价值在「可交互、可复现的考场」与行程闭环,不在宣传片画质。里程与城市数字用新华网等通稿口径并标注来源;与 Waymo 等对比只写公开主张差异,不做未公开的内部实测对打。对行业读者,优先把「2+3」当成验收提问清单,而不是当成已验证的排行榜。


Comment List (0):
Load More Comments Loading...